
Pyramid Recalibration
詳細を見る
日本語
外科手術システムの精度を検証する
標準化されたツール
標準化された精度検証ソリューション
カメラの精度は、信頼性の高い手術トラッキングを構成する要素の一つにすぎません。
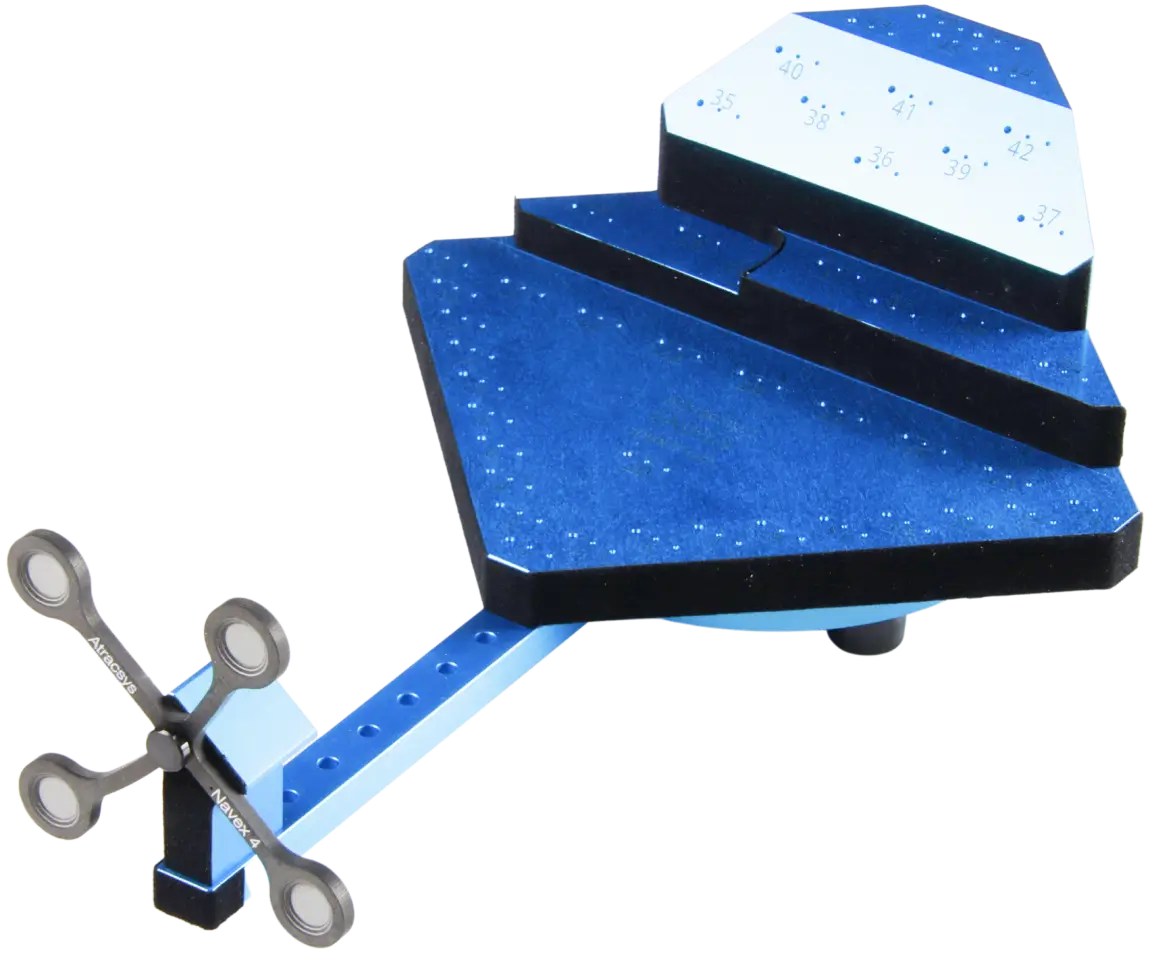
ASTM F2554規格に準拠して開発されたAtracsys ASTM Phantomは、手術システムメーカーに計量学的な基準を提供します。
これにより、トラッキングチェーン全体を、業界で認められた3D位置精度のベンチマークに照らして評価できます。
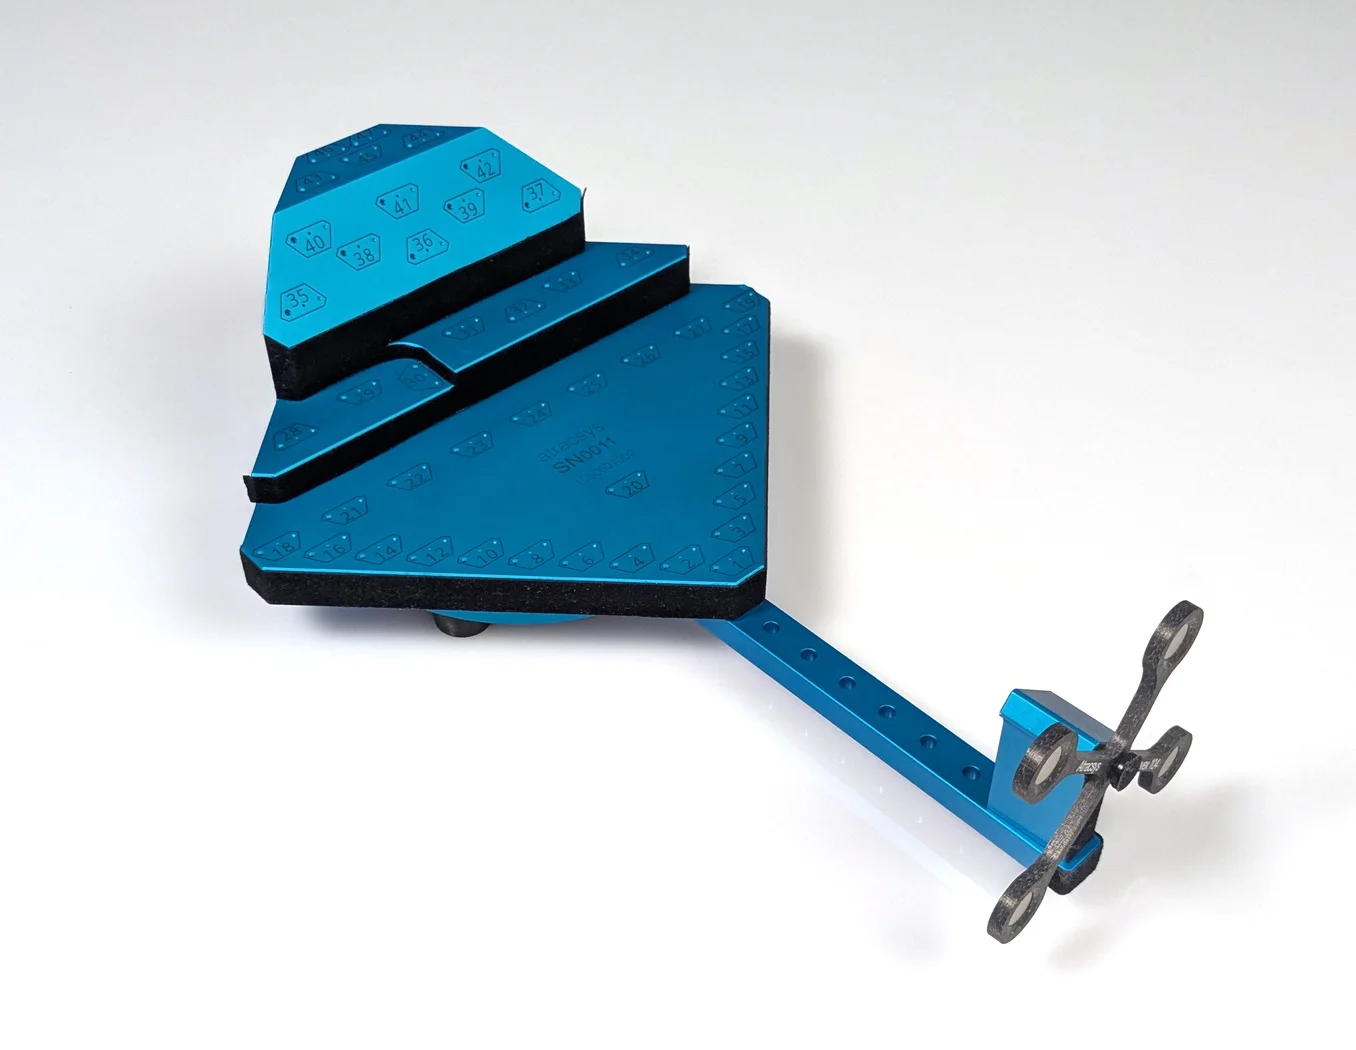
ASTM F2554は、コンピュータ支援手術システムおよびロボット位置決めシステムの3D位置精度を測定・報告するための標準的手法です。
コンセンサス規格として認められており、点位置決め精度、測定の再現性、方向依存性を評価する客観的な方法論を提供します。評価対象はカメラだけではなく、構成されたトラッキングシステム全体(ポインター、マーカージオメトリ、リファレンス要素、先端キャリブレーション、システムソフトウェア)です。
既知の3D位置に基準ディボットを備えた高精度測定オブジェクト
ポイントごとの正確な比較のため、認証済みの3D座標ファイルを付属
AtracsysのNavex™やTindax™などのマーカーを含む、あらゆるトラッキング対応ポインターやリファレンスジオメトリに対応
3D Slicerをベースにしたオープンソースの評価ソフトウェアモジュールにより、トラッキングチェーン全体を評価
システムが報告するポインター先端の座標を、CMM認証済みの物理的な基準位置と直接比較します
カメラ単体の仕様では表せない潜在的な誤差(ポインターキャリブレーションのずれや座標変換の誤りなど)を明らかにします
平均誤差、RMS、最大誤差などの定義された指標と比較可能なベンチマークを用いて、構造化された位置精度のエビデンスを生成します
ASTM F2554に準拠した評価のリファレンスワークフローも提供する、オープンソースソフトウェアにより実現します
OEMの開発、品質管理、規制上の検証活動を支援する、客観的で構造化された位置精度ドキュメントを作成します
仕組み
注:光学カメラが追跡するのはポインターに取り付けられたマーカージオメトリであり、先端を直接追跡するわけではありません。テスト対象のシステムは、ポインターキャリブレーションを用いて先端位置を算出します。Atracsys ASTM Phantomは、この算出チェーン全体の性能を検証します。
注:光学カメラが追跡するのはポインターに取り付けられたマーカージオメトリであり、先端を直接追跡するわけではありません。テスト対象のシステムは、ポインターキャリブレーションを用いて先端位置を算出します。Atracsys ASTM Phantomは、この算出チェーン全体の性能を検証します。
注:光学カメラが追跡するのはポインターに取り付けられたマーカージオメトリであり、先端を直接追跡するわけではありません。テスト対象のシステムは、ポインターキャリブレーションを用いて先端位置を算出します。Atracsys ASTM Phantomは、この算出チェーン全体の性能を検証します。
注:光学カメラが追跡するのはポインターに取り付けられたマーカージオメトリであり、先端を直接追跡するわけではありません。テスト対象のシステムは、ポインターキャリブレーションを用いて先端位置を算出します。Atracsys ASTM Phantomは、この算出チェーン全体の性能を検証します。
注:光学カメラが追跡するのはポインターに取り付けられたマーカージオメトリであり、先端を直接追跡するわけではありません。テスト対象のシステムは、ポインターキャリブレーションを用いて先端位置を算出します。Atracsys ASTM Phantomは、この算出チェーン全体の性能を検証します。
ASTM F2554-22は、手術ナビゲーションシステムやロボットシステムを含むコンピュータ支援手術システムの位置精度を測定・報告するための標準化された方法論です。トラッキング構成が空間内の既知の位置をどれだけ正確に特定できるかを、一貫した方法で評価できます。詳細については、公式の規格をご参照ください。
Atracsys ASTM Phantomは、ASTM F2554-22に準拠した位置精度テストを支援する、精密に特性評価された基準オブジェクトです。OEMはこれにより、自社のトラッキング構成について客観的かつ再現性のある精度データを得ることができます。
ASTM F2554は、点位置決め精度、精密度、点間精度、ポインターの向きに対する感度に焦点を当てています。目的は、トラッキングシステムが既知の位置にあるトラッキング対象の器具をどれだけ正確に特定できるかを評価することです。
いいえ。ASTM F2554は標準化された試験方法であり、認証プログラムではありません。ASTM F2554に基づく試験では客観的な精度データが得られますが、ASTMの認証が付与されるわけではありません。
はい。ASTM F2554は、FDAにより医療機器の認知コンセンサス規格(Recognized Consensus Standard)として掲載されています。この認知は規格そのものに適用されるものであり、Atracsys ASTM Phantomや特定のナビゲーションシステム・ロボットシステムに適用されるものではありません。
はい。各Phantomには、特性評価済みの座標と、ASTM F2554テストで使用する基準位置を定める測定証明書が付属しています。
はい。Atracsysは、ASTM F2554に準拠したテストワークフローを容易にし、ASTM Phantomを用いた標準化された精度評価を支援するソフトウェアツールを提供しています。